智能井筒巡检机器人无线充电:立井巡检无人值守补能方案
在煤矿智能化建设中,立井井筒巡检正在从人工定期检查,逐步转向机器人在线巡检。国家能源局发布的《全国煤矿智能化建设典型案例汇编(2023年)》中,案例 59 提到智能井筒巡检机器人可用于立井井筒设备状态监测,包括罐道偏移、罐耳磨损、机械异响、超载、尾绳状态等异常情况。对这类长期运行的巡检设备来说,无线充电不是附加功能,而是保证机器人持续在线的重要基础。
一、井筒巡检机器人的典型任务
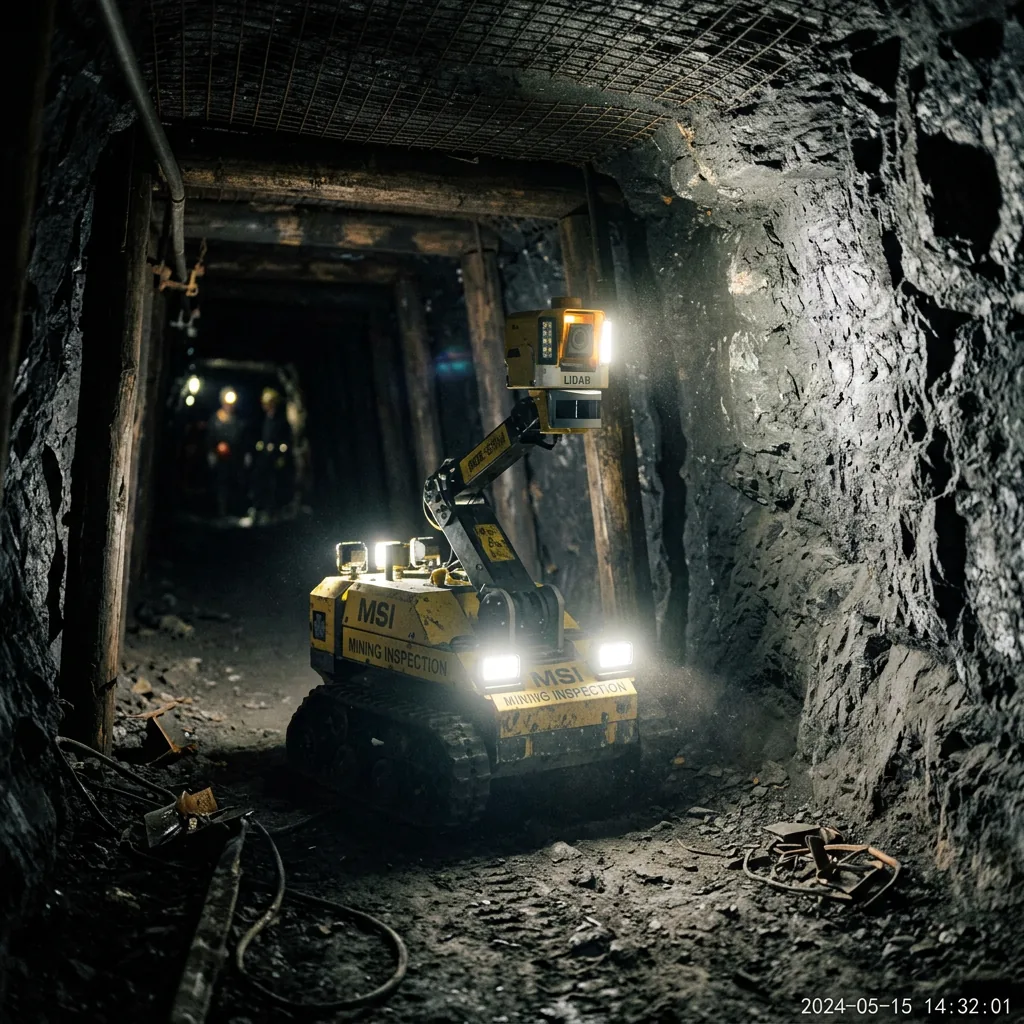
立井井筒空间狭窄、环境潮湿、设备运行频繁,人工巡检强度高、风险大。智能井筒巡检机器人可以沿井筒提升系统运行,对关键部件进行视频、音频和传感器采集,帮助运维人员及时发现隐患。
- 视频巡检:识别罐道、罐耳、固定螺栓、井筒构件等异常状态;
- 音频巡检:采集机械异响、管路漏水等异常声音并触发报警;
- 张力与载荷监测:辅助判断提升载荷、箕斗粘煤、二次装载和超载风险;
- 环境监测:同步关注温度异常、电缆掉落、结构松动等问题;
- 远程告警:将图像、声音、数据上传至地面工作站或矿山平台。
二、为什么井筒巡检需要无线充电
井筒巡检机器人的运行环境和普通地面机器人不同。它需要在垂直井筒、高湿粉尘、强振动和金属结构密集的环境下工作,人工插拔充电不方便,裸露触点也容易受到水汽、粉尘和磨损影响。
无线充电通过非接触方式传输电能,机器人到达指定停靠点后即可自动补能。对于井筒巡检机器人,这种方式主要解决三类问题:
- 减少人工干预:巡检机器人可在井口或固定停靠点自动充电,减少人员进入高风险区域的频次。
- 降低接触故障:没有插头、弹片和裸露电极,避免触点磨损、氧化、进水和接触不良。
- 提升连续运行能力:按巡检班次或停靠节拍补能,使视频、音频和张力监测模块保持稳定在线。
三、井口无线充电的应用方式
在工程应用中,井筒巡检机器人通常不需要边运行边充电,而是在井口、井底或固定维护点完成自动补能。发射端安装在停靠位置,接收端安装在机器人或随行电源模块上。机器人回到停靠位后,系统确认到位、建立通信、启动充电,并把充电状态上传至监控平台。
| 环节 | 设计重点 | 无线充电价值 |
|---|---|---|
| 停靠定位 | 井筒振动、导向误差、安装空间受限 | 允许一定偏移距离,降低对接难度 |
| 充电启动 | 需要确认机器人到位和电池状态 | 支持通信握手和受控启动 |
| 环境防护 | 潮湿、粉尘、金属结构多 | 可做IP65/IP67密封防护 |
| 运行维护 | 接触件磨损会增加巡检维护量 | 无机械触点,降低日常维护压力 |
| 平台联动 | 需要上传电量、温度、故障状态 | 可通过RS485、CAN等接口接入系统 |
四、无线充电与智能巡检系统的协同
智能井筒巡检机器人依赖摄像仪、补光灯、拾音器、传感器、通信模块和边缘分析单元。如果供电不稳定,图像识别、异响分析和告警闭环都会受影响。无线充电系统可以把“补能状态”也纳入巡检平台管理,让运维人员同时看到机器人任务状态和电源状态。
- 电量不足时自动回站或提示维护;
- 充电异常时上传报警,避免机器人带病巡检;
- 根据巡检频次、停靠时间和电池容量调整充电功率;
- 与视频分析、音频分析、张力监测等模块形成统一运维数据。
五、选型时需要关注哪些参数
井筒巡检机器人无线充电方案应围绕实际巡检节拍选型,不宜只看额定功率。更重要的是机器人每天巡检次数、单次停靠时间、传感器功耗、电池容量、安装距离和防护要求。
- 功率等级:根据摄像、补光、通信和驱动系统功耗选择合适功率;
- 工作距离:井口安装空间有限,应确认垂直距离和水平偏移范围;
- 防护等级:井筒环境建议优先考虑高防护外壳和密封结构;
- 通信接口:便于与机器人控制器、BMS和矿山平台联动;
- 安全保护:过温、过流、过压、异物检测和充电状态指示都应具备。
结语
智能井筒巡检机器人的核心目标,是用稳定的数据采集替代高风险、高强度的人工巡检。无线充电则解决了机器人持续运行中的补能问题,让机器人在完成罐道、罐耳、异响、超载、尾绳等巡检任务后,可以自动回到固定位置补电,继续进入下一轮巡检。对于煤矿立井提升系统来说,这类非接触式补能方案有助于降低维护量,提高巡检频次,并为无人值守巡检打下基础。