返回文章归档
轮式人形机器人自动充电:从自主回充到任务恢复的完整流程
轮式人形机器人自动充电不是简单地把机器人停到充电器旁边,而是一套由电量判断、任务调度、自主导航、精确停靠、充电握手、安全监控和任务恢复组成的完整流程。任何一个环节不稳定,都可能导致机器人无法真正实现无人值守运行。
轮式底盘具备较好的运动稳定性和重复定位能力,适合部署固定自动充电位。机器人可根据剩余电量和任务计划自主返回,完成充电后重新加入作业队列。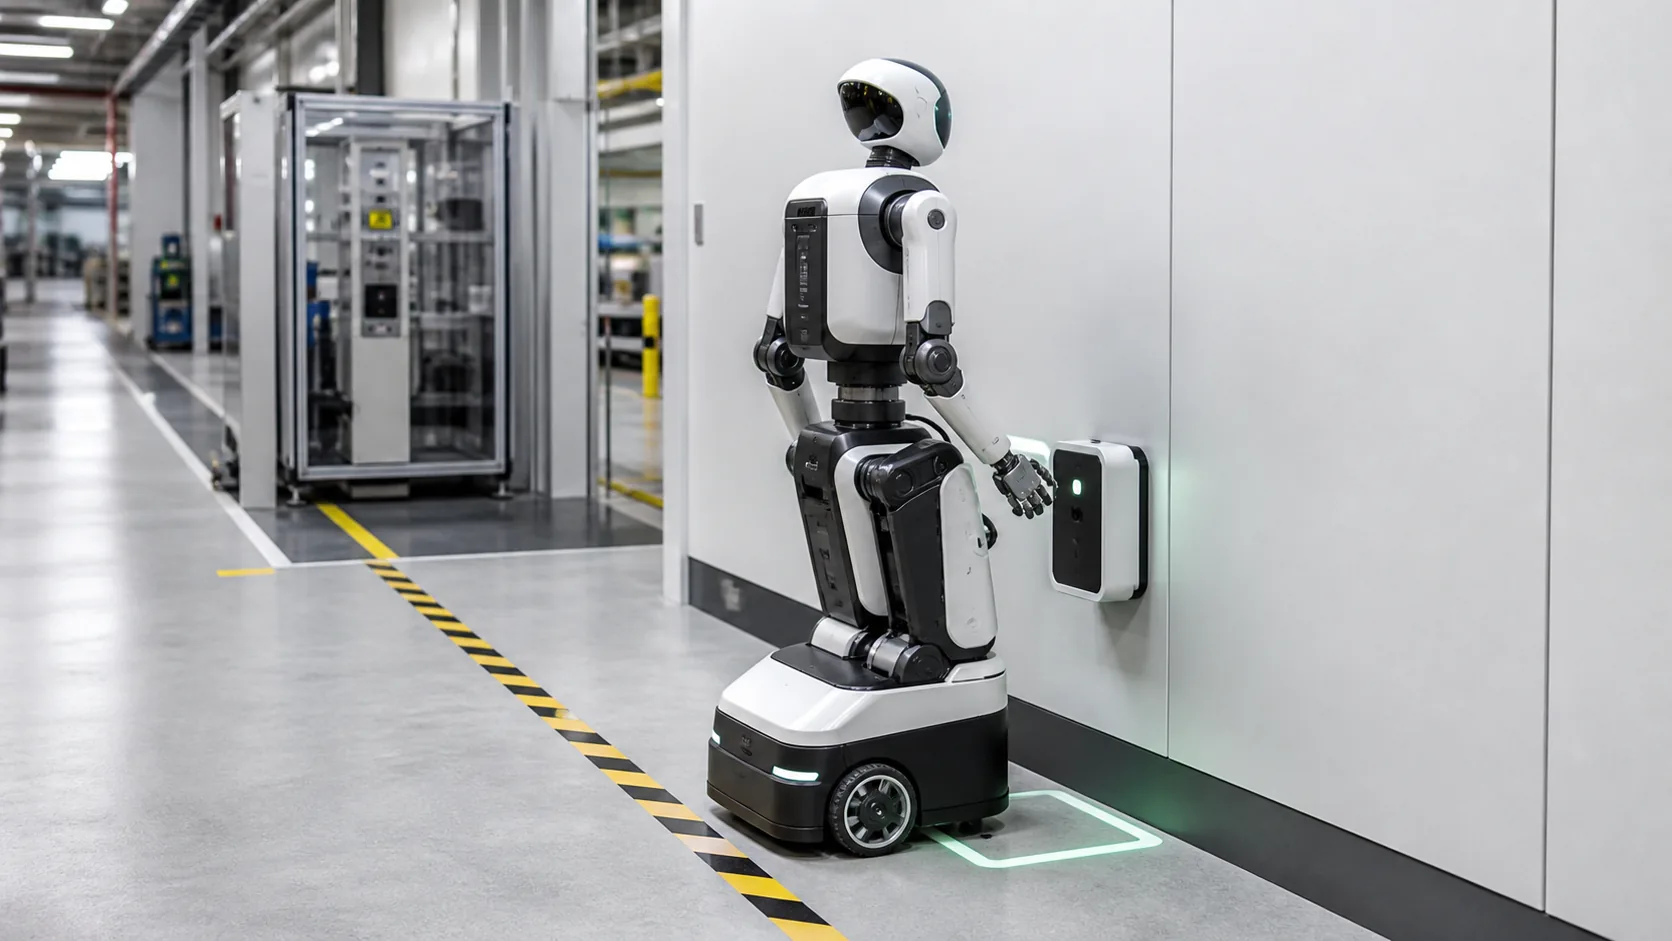
自动回充通常包含哪些步骤?
- 判断充电需求:BMS 上报剩余电量、温度和电池状态,控制系统结合当前任务决定回充时机。
- 分配充电位置:调度系统确认充电位空闲并为机器人锁定目标位置。
- 规划返回路线:机器人避开障碍物和繁忙区域,自主行驶到充电区。
- 低速精确停靠:视觉、激光雷达、二维码或定位标记辅助机器人进入允许偏移范围。
- 完成通信握手:机器人、BMS 与充电控制器确认身份、连接状态和允许充电参数。
- 监控充电过程:系统持续检查电压、电流、温度、通信和机器人位置。
- 结束充电并恢复任务:达到目标电量后停止充电、释放充电位并返回任务队列。
自动充电可以采用哪些方式?
轮式人形机器人可使用无线充电、自动插枪或接触式充电。无线充电不需要机械插拔,便于实现密封和一定范围内的偏移容忍;自动插枪适合部分固定接口和高功率需求;接触式触点方案结构直观,但需要管理触点磨损、污染和对位精度。
自动充电描述的是完整的自主补能过程,而无线充电描述的是能量传输方式。两者可以结合:机器人自主返回并精确停靠后,通过无线方式完成充电。
如何设置回充电量阈值?
回充阈值不宜只设置一个固定数字。系统应预留机器人从当前位置返回充电站所需的电量,并考虑任务时长、路线距离、机械臂负载、充电位排队和电池温度。紧急任务与普通任务也可以采用不同的最低电量策略。
多机器人场景中,调度平台应避免所有设备同时低电量回充。根据任务优先级、剩余续航和充电位数量错峰安排,可减少排队并提高整个机器人集群的在线率。
自动充电需要哪些安全联锁?
- 位置确认:只有机器人处于允许区域并完全停止后才能启动充电。
- BMS允许:电池电压、温度和状态满足条件后才允许输入能量。
- 异常停机:过压、过流、过温、异物或通信丢失时立即停止充电。
- 离位保护:机器人移动或偏离允许范围时,应先停止能量传输。
- 故障上报:无法对位或多次充电失败时,向调度平台发送故障并退出重试循环。
总结
轮式人形机器人实现自动充电,需要机器人导航、充电设备、BMS 和调度平台协同工作。把回充判断、充电位分配、精确停靠、安全握手和任务恢复设计成闭环,才能让机器人从“能够充电”真正升级为“能够自主补能”。