轮式人形机器人无线充电:移动操作机器人的非接触式补能方案
轮式人形机器人通常由轮式移动底盘、人形上身、机械臂、视觉系统和自主导航模块组成。与双足机器人相比,轮式结构在平整地面上具有移动效率高、续航压力相对较低和运行稳定等特点,适合工厂操作、仓储搬运、商业服务、实验室作业和园区巡检。
这类机器人不仅需要驱动底盘,还要为机械臂、计算平台、传感器和通信设备供电。任务时间延长后,人工插拔充电会打断自动作业流程。采用无线充电,机器人可自主停靠在紧凑型充电位,通过非接触式能量传输完成补能。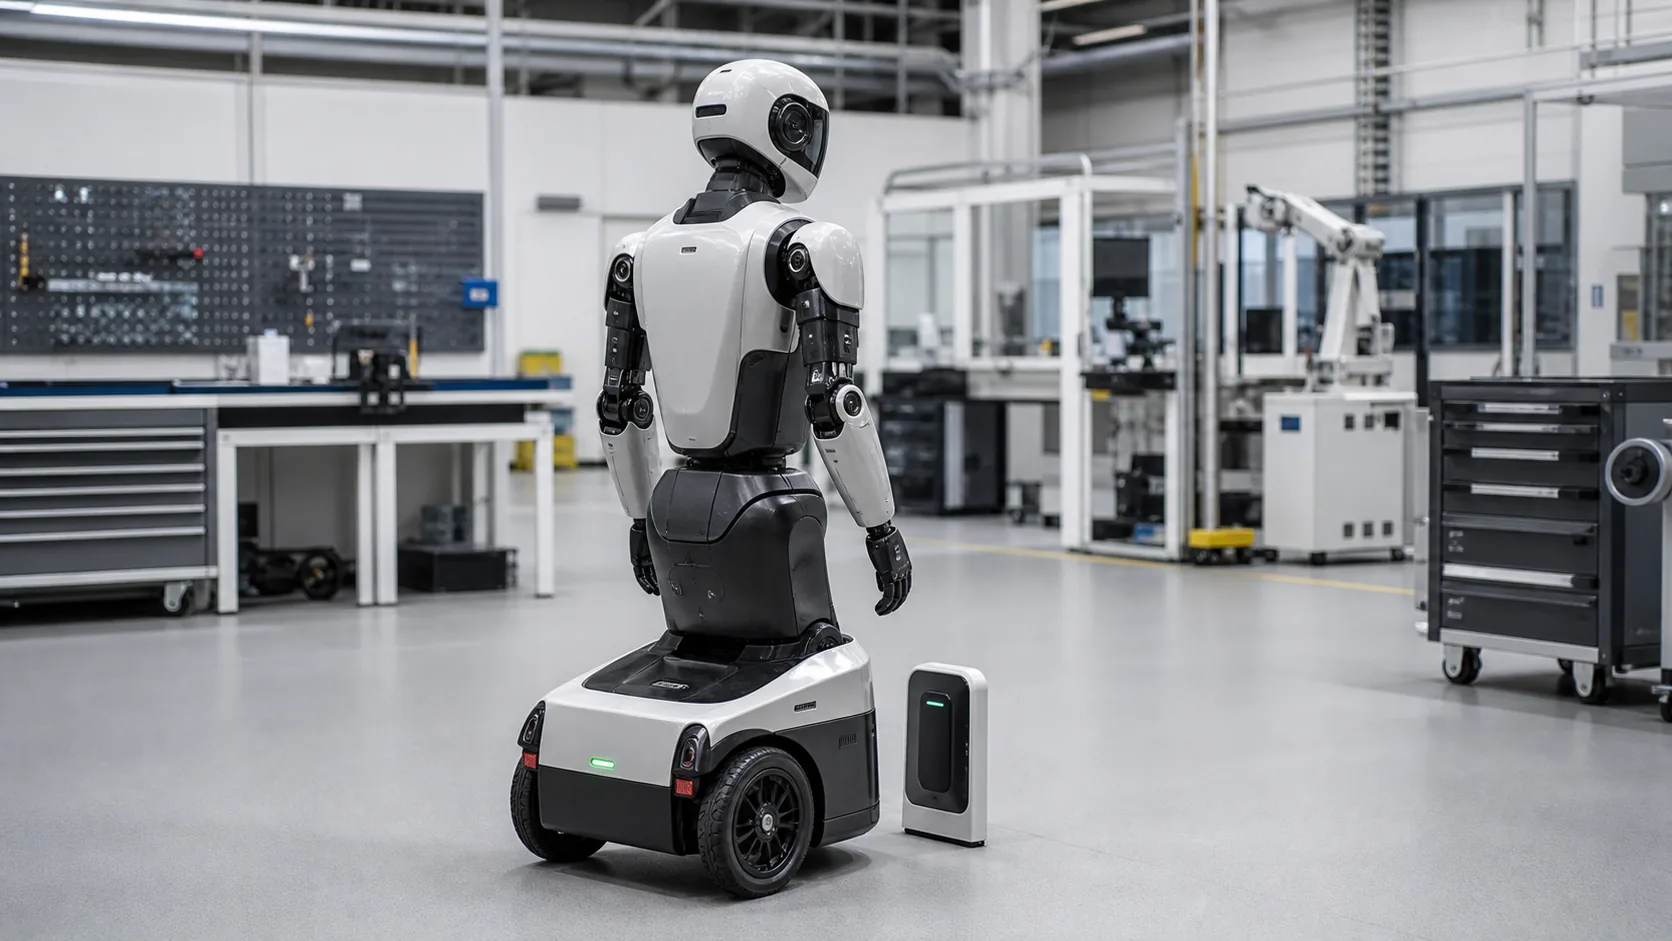
轮式人形机器人为什么适合无线充电?
轮式人形机器人通常具备自主导航和重复停靠能力,且底盘或后部能够预留接收端安装空间。这些条件便于将充电过程纳入机器人自身控制系统,无需额外机械插头执行复杂插拔动作。
- 减少人工干预:机器人低电量时自主返回充电位,无需人员连接电缆。
- 降低接口磨损:取消频繁插拔,减少接头松动、氧化和接触不良。
- 支持机会充电:可利用任务间隙进行短时补能,提高机器人在线时间。
- 结构更易防护:非接触式充电端便于实现防尘、防水和封闭式设计。
- 适合多机调度:多个机器人可以在调度系统控制下共享充电位置。
充电端安装在底部还是侧面?
底部安装有利于隐藏充电组件并保持外观完整,但需要考虑底盘离地高度、地面异物和积水。侧面或后部安装更便于检修,也能减少地面环境影响,但需要预留固定停靠位置。最终方案应根据机器人结构、使用环境和停车方向确定。
无论采用哪种布局,发射端都不需要做成大型平台。小型、低矮或贴墙式充电板通常更容易融入机器人停靠区,也能减少对人员通行和日常清洁的影响。
系统选型需要关注哪些参数?
无线充电系统应根据机器人电池类型、电池电压、目标充电功率、允许偏移、传输距离、停车时间和安装空间进行匹配。机器人上身设备较多时,还需要结合待机功耗和任务功耗评估实际补能速度,避免只根据电池容量选择功率。
充电控制器应与 BMS 和整机控制器交换允许充电、电池电压、电流、温度、故障和完成信号。系统还应具备过压、过流、过温、异物检测、通信异常和机器人离位保护。
适用场景
轮式人形机器人无线充电适用于生产线操作、物料配送、实验室自动化、展馆与商业服务、医院物流和园区巡检等场景。机器人路线相对稳定、停靠点明确且需要长时间自主运行时,无线补能的价值更明显。
总结
轮式人形机器人要持续执行移动和操作任务,需要与其自主能力匹配的补能方式。无线充电通过紧凑型发射端、车载接收端和 BMS 通信减少人工操作与接口维护,为机器人实现长周期、无人值守运行提供稳定的能源基础。